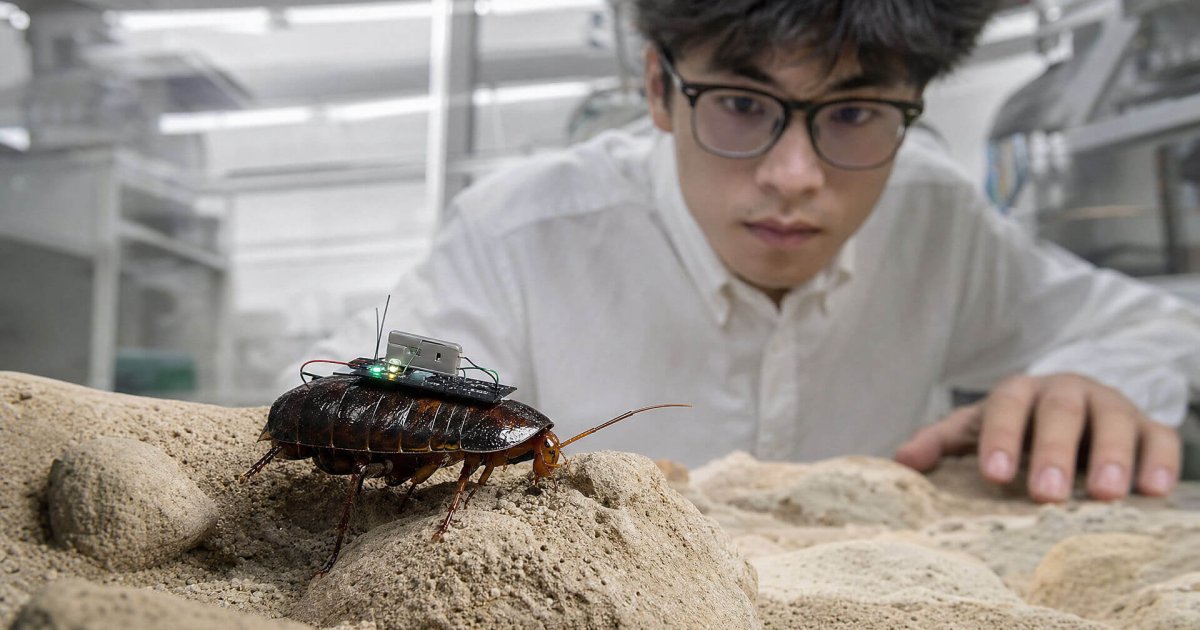
¡Imagina una cucaracha equipada con una pequeña mochila electrónica! Este pequeño insecto avanza entre rocas y arena, y cuando se detiene, un algoritmo la impulsa sutilmente a seguir moviéndose. No estamos hablando de un robot que corre velozmente, sino de un experimento que desafía la lógica tradicional de la robótica. ¿Te has preguntado alguna vez cómo se puede mejorar el movimiento de un ser vivo sin necesidad de controlar cada uno de sus pasos? Este artículo te llevará a explorar ese fascinante mundo de las cucarachas cíborg, dándote una visión clara de lo que realmente implica esta tecnología innovadora.
El papel del algoritmo en el movimiento de las cucarachas
Un estudio clave, publicado en marzo de 2023 en la revista Cyborg and Bionic Systems, revela que la cucaracha no se convierte en una máquina pensante. En cambio, se crea un sistema biohíbrido en el que el insecto aporta su capacidad natural de movimiento y la electrónica solo supervisa su estado. El experimento utilizó tres cucarachas sibilantes de Madagascar (Gromphadorhina portentosa) en una arena circular de 80 centímetros de diámetro. Después de una intervención quirúrgica, estos insectos se recuperaron en menos de 24 horas.
Cada cucaracha llevaba electrodos de platino implantados, y la mochila incluía una unidad de medición inercial, similar a la que utilizan los teléfonos móviles. Esta unidad recolectaba datos de movimiento durante intervalos de 1,5 segundos, que luego alimentaban un clasificador de máquinas de soporte vectorial (SVM).
Cómo funciona el sistema de estimulación eléctrica
La función del clasificador es simple pero efectiva: detecta si la cucaracha está en movimiento o detenida. Si el insecto permanece parado por más de un segundo, se activa una estimulación eléctrica que lo anima a continuar. No se trata de dirigir cada paso, sino de reiniciar el movimiento.
Podemos compararlo con un semáforo que no controla el tráfico, sino que ayuda a que fluya cuando hay un atasco. Así, la cucaracha sigue siendo la encargada de mover sus patas y adaptarse a su entorno.
Las cifras de precisión son asombrosas: el clasificador logró un 99,85 % de acierto en la detección de paradas y un 98,64 % en el reconocimiento de movimiento. Estos datos reflejan la efectividad del sistema, no un rendimiento global.
Optimización del movimiento: ¿más rápido o más eficiente?
Es crucial aclarar un concepto erróneo común: aunque la estimulación eléctrica reduce significativamente el tiempo de parada, esto no implica que la cucaracha corra más rápido. De hecho, se observó una reducción del 78 % en el tiempo de detención y aumentos de hasta el 68 % en la tasa de búsqueda. Esto significa que el insecto pasa menos tiempo inactivo, mejorando su eficiencia, pero no su velocidad máxima.
Además, el estudio no se centró en identificar el tipo de terreno. La unidad inercial solo mide movimientos, no refleja el entorno. Por lo tanto, hablar de «reconocimiento de terreno mediante inteligencia artificial» puede resultar engañoso.
Navegación en terrenos complejos: un nuevo reto
Un estudio posterior amplió la investigación, enfocándose en guiar a la cucaracha a través de terrenos más complicados, como suelos granulados y obstáculos. El objetivo era que el insecto llegara a un destino sin quedar atrapado. En estos escenarios, el tiempo medio de navegación aumentó considerablemente, destacando cómo la complejidad del entorno afecta el rendimiento.
En otro avance, un sistema biohíbrido adicional incorporó sensores que ayudaban a mejorar los giros y el avance, aumentando así la autonomía del sistema, ya que funcionaba sin depender de un ordenador externo.
Aprovechando la evolución en lugar de imitarla
La innovación más significativa radica en cambiar la lógica convencional de la robótica. En lugar de diseñar máquinas que imiten el movimiento, estos proyectos aprovechan las capacidades evolutivas de los insectos. Millones de años han optimizado su cuerpo para moverse en terrenos desafiantes, y la ingeniería simplemente añade una capa de dirección.
Este enfoque se basa en una inteligencia distribuida: la electrónica aplica estímulos, mientras que el organismo maneja la locomoción y parte de la toma de decisiones. Sin embargo, este sistema es menos predecible que un motor eléctrico, ya que depende de un ser vivo.
Posibilidades y límites en rescates
Una de las aplicaciones más emocionantes de esta tecnología es en misiones de búsqueda y rescate. Se imagina que un insecto podría acceder a lugares donde ni los robots ni las personas pueden llegar. Sin embargo, este enfoque debe ser considerado experimental, ya que un escenario real incluiría múltiples factores que complican la misión.
Además, el número limitado de ejemplares en los estudios y las condiciones del entorno pueden afectar los resultados. Las incertidumbres son considerables, y las precisiones de los algoritmos no garantizan el mismo rendimiento en situaciones adversas.
Ética del control biohíbrido: un tema crucial
Finalmente, es importante abordar la dimensión ética de este tipo de experimentos. La pregunta no es solo si el insecto es inteligente, sino quién controla el sistema y quién es responsable de las decisiones que le afectan. La cucaracha no puede consentir intervenciones quirúrgicas ni la estimulación eléctrica.
Cualquier análisis serio debe considerar el bienestar animal, la duración de los estudios, la intensidad de las señales y la justificación científica frente a los beneficios esperados. Aprovechar la evolución es fascinante, pero convertirlo en tecnología responsable es el verdadero desafío que enfrentamos en el futuro.